
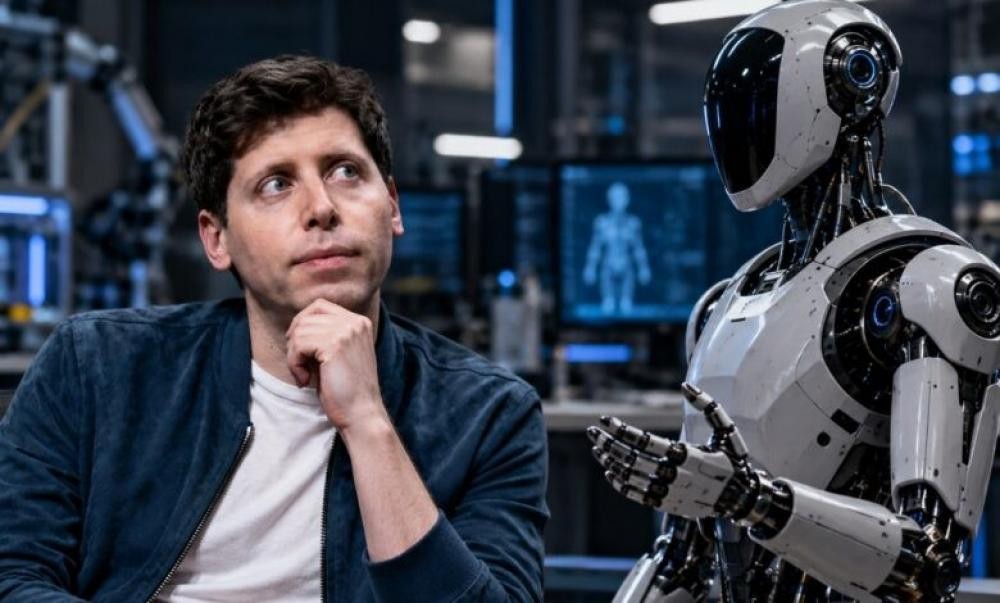
تستعد شركة "OpenAI" لدخول مجال الروبوتات البشرية، بهدف توسيع استخدامات الذكاء الاصطناعي خارج مجال البرمجيات والأجهزة الاستهلاكية.
ويرى رئيسها التنفيذي سام ألتمان أن التحدي الأكبر لا يكمن في تصميم جسم الروبوت، بل في تطوير عقله القادر على فهم العالم الحقيقي واتخاذ القرارات وتنفيذ المهام بدقة.
وكشف ألتمان، خلال مشاركته في بودكاست "Sources"، أن الشركة تعتزم تطوير روبوت بشري.
وأوضح أن اعتماد التصميم الشبيه بالإنسان يبدو منطقيًا لأن العالم مُصمم أساسًا ليتناسب مع البشر، من الأبواب ولوحات المفاتيح إلى الأدوات المستخدمة يوميًا.
وعندما سُئل عن إمكانية بناء الروبوت فعليًا، أجاب ألتمان باقتضاب: "سنفعل ذلك"، لكنه شدد على أن تحديد شكل الروبوت وتفاصيله المادية أقل أهمية من تطوير النظام الذكي الذي يمنحه القدرة على العمل.
وما زالت خطط "OpenAI" في مراحل التطوير، ولم تكشف الشركة عن التصميم النهائي للروبوت أو المهام التي سيؤديها النموذج الأولي.
وقال ألتمان لمجلة "Fortune"، إنه يتوقع عرض نموذج تجريبي مثير للاهتمام في عام 2027، لكنه استبعد انتشار الروبوتات في الشوارع خلال السنوات القليلة المقبلة.
وتشدد هذه التصريحات على أن وصول الروبوتات البشرية إلى الاستخدام الواسع النطاق ما زال يتطلب وقتًا، خاصةً أن تطوير نموذج قادر على الحركة لا يعني بالضرورة امتلاكه المهارات اللازمة للتفاعل مع البيئة المحيطة.
ويتطلب تطوير روبوت بشري متقدم أكثر من تزويده بكاميرات وأجهزة استشعار وأطراف متحركة؛ إذ يجب أن يفهم ما تلتقطه مستشعراته، ويستوعب الأوامر، ويحدد خطوات تنفيذها، وينسق حركة أجزائه، ثم يصحح أخطاءه عند مواجهة ظروف غير متوقعة.
فعلى سبيل المثال، يحتاج الروبوت إلى تحديد موقع كوب والتعرف على مقبضه وتقدير قوة الإمساك المناسبة لرفعه دون إسقاطه أو إتلافه. وتتطلب هذه المهام تكاملًا دقيقًا بين الذكاء الاصطناعي والإدراك الحسي والتحكم الحركي.
وتستقطب "OpenAI" بالفعل متخصصين للعمل على هذه التحديات، وتشمل الوظائف المعلنة مجالات التحكم في الحركة، وتقدير حالة الروبوت، والتحكم في المحركات والمشغلات، وتنسيق سلوك الروبوت بالكامل، بالإضافة إلى تطوير البنية التحتية اللازمة لتدريب أنظمة الذكاء الاصطناعي المخصصة للعالم المادي.
ولدى الشركة خبرة سابقة في هذا المجال عبر مشروع Dactyl، الذي درّبت خلاله يدًا روبوتية على التعامل مع الأجسام الحقيقية باستخدام التدريب في بيئة محاكاة.
وطبقت الشركة تقنيات مشابهة على مكعب روبيك، في تجربة أبرزت صعوبة نقل المهارات المكتسبة برمجيًا إلى العالم الحقيقي، إذ تفرض قوانين الفيزياء تحديات لا تستطيع المحاكاة وحدها حلها.